
Yapay zeka robotları, fiziksel ortamı sensörlerle algılayan, yazılımla karar veren ve motorlarıyla eylem gerçekleştiren robotlardır. Bu ifade tek bir ürün sınıfını değil; ev robotlarından endüstriyel kollara, depolama araçlarından insansı robotlara kadar farklı sistemleri kapsar. Bir robotun gerçekten “yapay zekâlı” sayılması için yalnızca otomatik hareket etmesi gerekmez; çevresinden veri alması, bu veriyi yorumlaması ve göreve göre davranışını değiştirebilmesi beklenir.
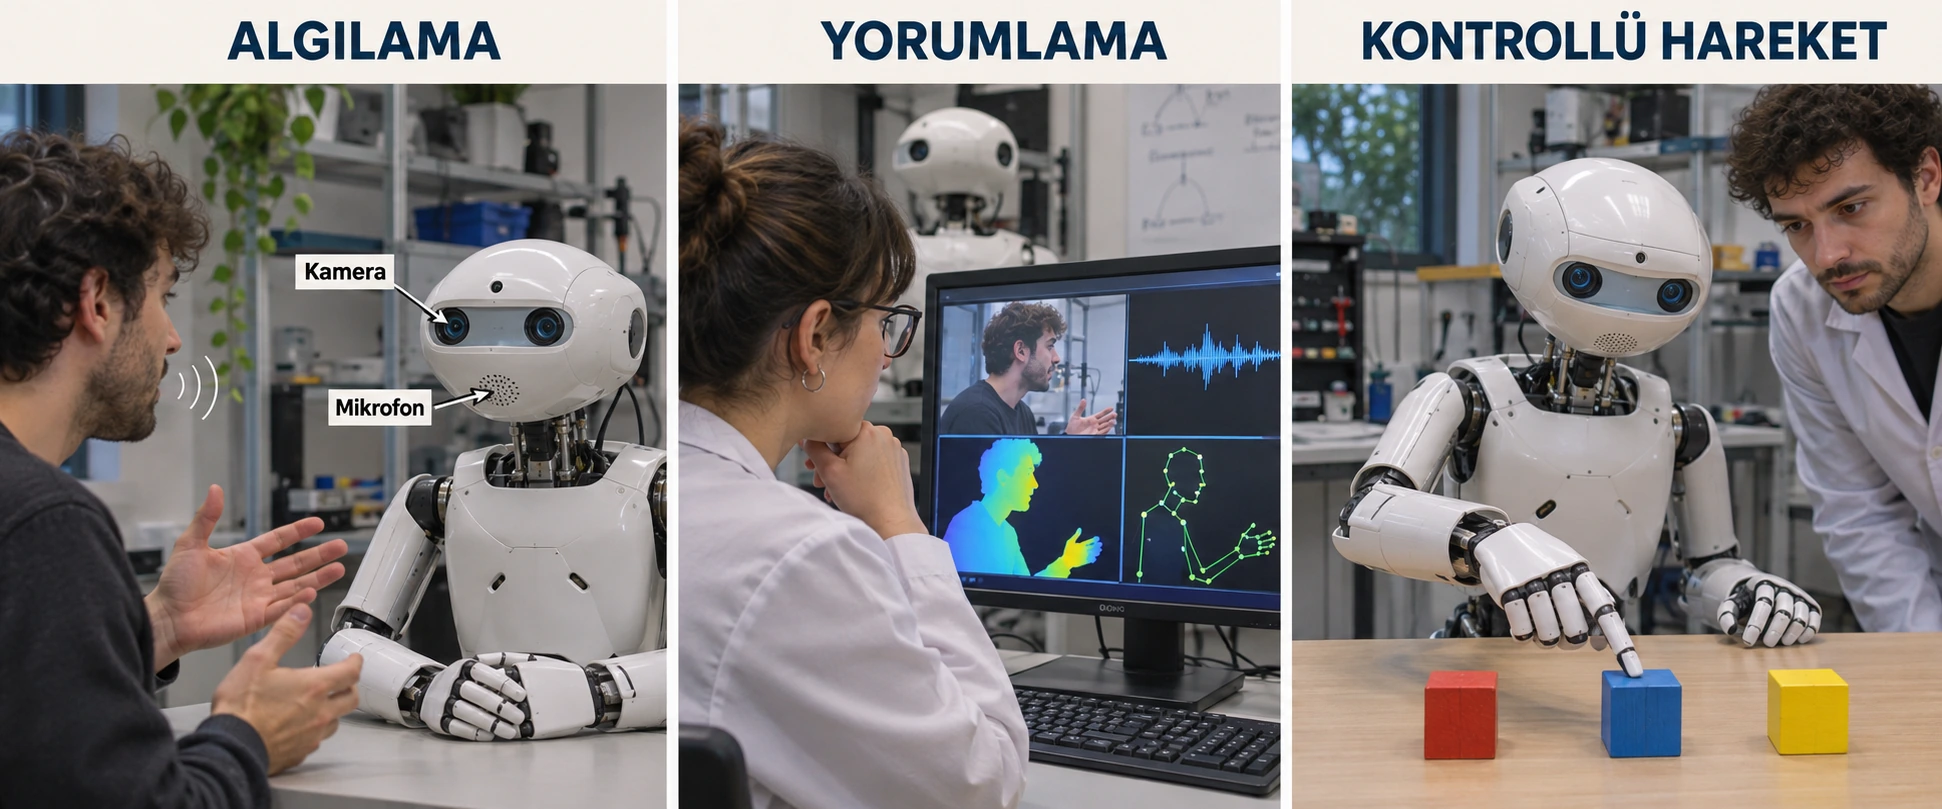
Bir yapay zekâ robotunda genellikle dört katman birlikte çalışır. Kamera, mikrofon, lidar, kuvvet sensörü veya mesafe sensörü çevreden veri toplar. Algılama yazılımı bu verilerden nesneleri, insanları, engelleri ya da sesli komutları ayırt eder. Karar ve planlama katmanı hedefe ulaşmak için izlenecek eylemleri belirler. Motor, kavrayıcı, tekerlek veya eklem denetimi ise kararı fiziksel harekete dönüştürür.
Örneğin robotun görevi “masadaki kırmızı nesneyi al” olsun. Kamera masayı görüntüler, görsel model kırmızı nesneyi diğerlerinden ayırır, planlama sistemi nesneye güvenli yaklaşma yolunu hesaplar ve kavrayıcı nesneyi tutmaya çalışır. Nesne kayarsa robotun sensörleri yeni durumu algılayıp hareketini düzeltmeye çalışabilir. Bu süreç, yalnızca önceden yazılmış “şu düğmeye basılınca şu motor çalışsın” kuralından daha esnek olabilir; ancak robotun her ortamda doğru davranacağı anlamına gelmez.
Aşağıdaki ayrım, başlıkta kastedilen robot türünü netleştirmeye yardımcı olur.
Bu türler arasında kesin sınırlar yoktur. Örneğin bir depo robotu hem otonom hareket edebilir hem de görüntü işleme kullanabilir. Bir sohbet sistemi ise robot değildir; fiziksel gövde, sensör ve hareket mekanizması yoksa yalnızca dijital yapay zekâ aracısıdır. Benzer şekilde, uzaktan kumandayla hareket eden bir araçta yapay zekâ destekli kamera bulunabilir; bu durum onu tamamen otonom robot yapmaz.
Uygun görevler genellikle tekrarlanabilir, çevresi kısmen bilinen ve başarısı ölçülebilen işlerdir. Nesne sınıflandırma, belirli bir noktaya gitme, raf taşıma, kusurlu parçayı ayırma veya basit sesli komutu yerine getirme buna örnek olabilir. Robotun başarısı; görevi doğru tamamlama oranı, çarpışma sayısı, müdahale ihtiyacı, işlem süresi ve güvenlik sınırlarıyla değerlendirilmelidir.
Bir robota “odayı düzenle” gibi belirsiz bir komut vermek yerine “masanın üzerindeki boş plastik şişeleri, masanın yanındaki geri dönüşüm kutusuna taşı” demek daha denetlenebilir bir hedeftir. Bu komut bile robotun nesne türünü doğru tanımasını, kırılabilir nesneleri ayırmasını ve insanlarla güvenli mesafeyi korumasını gerektirir. Dil modeli komutu açıklayabilir veya plan önerebilir; fiziksel hareketin güvenli olup olmadığını sensörler ve hareket denetimi ayrıca doğrulamalıdır.
Bir robotun akıcı konuşması, fiziksel dünyayı insan gibi anladığını kanıtlamaz. Kamera yanılması, yetersiz ışık, alışılmadık nesneler, zemin değişikliği veya iletişim kesintisi hatalı karar doğurabilir. Simülasyonda başarılı olan bir sistemin gerçek ortamda aynı sonucu vermesi de garanti değildir; gerçek dünyadaki sürtünme, ağırlık, gecikme ve beklenmeyen hareketler farklı olabilir.
Evde veya insanlarla aynı alanda çalışan robotlarda kamera ve mikrofon verileri mahremiyet riski oluşturabilir. Robotun hangi veriyi topladığı, bu verinin nerede işlendiği, ne kadar saklandığı ve uzaktan erişimin nasıl korunduğu öğrenilmeden hassas ortamlarda kullanılmamalıdır. Fiziksel zarar ihtimali bulunan görevlerde acil durdurma, düşük hız sınırı, çarpışma algılama ve insan onayı gibi bağımsız güvenlik önlemleri yapay zekânın kararına bırakılmamalıdır.
Bir ürünü yalnızca “yapay zekâlı” veya “insansı” olduğu için değerlendirmeyin. Önce robotun hangi görevi gerçekten yaptığına bakın; tanıtım videosundaki kontrollü gösterim, her evde veya her iş ortamında aynı performansı kanıtlamaz. Ardından sensörlerini, çevrim dışı çalışıp çalışmadığını, insan müdahalesi gerektiren durumları, güvenlik mekanizmalarını, yazılım güncellemelerini ve verilerin kullanım koşullarını inceleyin.
Özellikle şu ayrım önemlidir: Robot bir görevi sabit kurallarla mı yapıyor, yoksa farklı başlangıç koşullarında algılama ve planlama kullanarak uyarlama yapabiliyor mu? Uyarlanabilirlik daha geniş kullanım sağlayabilir; fakat davranışın öngörülebilirliğini azaltabileceği için test, kayıt ve insan denetimi ihtiyacını da artırır. En güvenli yaklaşım, robotu önce düşük riskli ve sınırları belirlenmiş bir görevde denemek, başarısızlık durumunda insanın müdahale edebildiğini doğrulamak ve ancak bundan sonra görev kapsamını genişletmektir.
Yapay zeka robotu nasıl çalışır?
Bir yapay zekâ robotunda genellikle dört katman birlikte çalışır. Kamera, mikrofon, lidar, kuvvet sensörü veya mesafe sensörü çevreden veri toplar. Algılama yazılımı bu verilerden nesneleri, insanları, engelleri ya da sesli komutları ayırt eder. Karar ve planlama katmanı hedefe ulaşmak için izlenecek eylemleri belirler. Motor, kavrayıcı, tekerlek veya eklem denetimi ise kararı fiziksel harekete dönüştürür.
Örneğin robotun görevi “masadaki kırmızı nesneyi al” olsun. Kamera masayı görüntüler, görsel model kırmızı nesneyi diğerlerinden ayırır, planlama sistemi nesneye güvenli yaklaşma yolunu hesaplar ve kavrayıcı nesneyi tutmaya çalışır. Nesne kayarsa robotun sensörleri yeni durumu algılayıp hareketini düzeltmeye çalışabilir. Bu süreç, yalnızca önceden yazılmış “şu düğmeye basılınca şu motor çalışsın” kuralından daha esnek olabilir; ancak robotun her ortamda doğru davranacağı anlamına gelmez.
Hangi tür yapay zeka robotları vardır?
Aşağıdaki ayrım, başlıkta kastedilen robot türünü netleştirmeye yardımcı olur.
| Robot türü | Tipik kullanım | Yapay zekânın rolü |
|---|---|---|
| Ev ve hizmet robotları | Temizlik, taşıma, karşılama veya basit yardım | Haritalama, nesne tanıma, sesli komut ve rota seçimi |
| Endüstriyel robotlar | Montaj, kaynak, paketleme ve kalite kontrol | Görüntü analizi, hata tespiti ve hareket optimizasyonu |
| Mobil depo robotları | Malzeme taşıma ve raflar arasında ilerleme | Konum belirleme, engel algılama ve görev sıralama |
| İnsansı veya çok amaçlı robotlar | Birden fazla fiziksel görevi aynı platformda deneme | Görsel-dilsel komutları eylem planına dönüştürme ve beceri öğrenme |
| Araştırma robotları | Yeni algılama, hareket ve öğrenme yöntemlerini test etme | Simülasyonda eğitim, pekiştirmeli öğrenme ve fiziksel denemeler |
- Robotun çevreyi hangi sensörlerle algıladığını belirleyin.
- Yazılımın girdiden hangi sınırlı görevi çıkardığını inceleyin.
- Hareket veya konuşma üretmenin bilinç ve gerçek duygu kanıtı olmadığını ayırın.
Bu türler arasında kesin sınırlar yoktur. Örneğin bir depo robotu hem otonom hareket edebilir hem de görüntü işleme kullanabilir. Bir sohbet sistemi ise robot değildir; fiziksel gövde, sensör ve hareket mekanizması yoksa yalnızca dijital yapay zekâ aracısıdır. Benzer şekilde, uzaktan kumandayla hareket eden bir araçta yapay zekâ destekli kamera bulunabilir; bu durum onu tamamen otonom robot yapmaz.
Yapay zekâ robotlarına hangi görevler verilebilir?
Uygun görevler genellikle tekrarlanabilir, çevresi kısmen bilinen ve başarısı ölçülebilen işlerdir. Nesne sınıflandırma, belirli bir noktaya gitme, raf taşıma, kusurlu parçayı ayırma veya basit sesli komutu yerine getirme buna örnek olabilir. Robotun başarısı; görevi doğru tamamlama oranı, çarpışma sayısı, müdahale ihtiyacı, işlem süresi ve güvenlik sınırlarıyla değerlendirilmelidir.
Bir robota “odayı düzenle” gibi belirsiz bir komut vermek yerine “masanın üzerindeki boş plastik şişeleri, masanın yanındaki geri dönüşüm kutusuna taşı” demek daha denetlenebilir bir hedeftir. Bu komut bile robotun nesne türünü doğru tanımasını, kırılabilir nesneleri ayırmasını ve insanlarla güvenli mesafeyi korumasını gerektirir. Dil modeli komutu açıklayabilir veya plan önerebilir; fiziksel hareketin güvenli olup olmadığını sensörler ve hareket denetimi ayrıca doğrulamalıdır.
Yapay zeka robotlarının sınırları ve riskleri
Bir robotun akıcı konuşması, fiziksel dünyayı insan gibi anladığını kanıtlamaz. Kamera yanılması, yetersiz ışık, alışılmadık nesneler, zemin değişikliği veya iletişim kesintisi hatalı karar doğurabilir. Simülasyonda başarılı olan bir sistemin gerçek ortamda aynı sonucu vermesi de garanti değildir; gerçek dünyadaki sürtünme, ağırlık, gecikme ve beklenmeyen hareketler farklı olabilir.
Evde veya insanlarla aynı alanda çalışan robotlarda kamera ve mikrofon verileri mahremiyet riski oluşturabilir. Robotun hangi veriyi topladığı, bu verinin nerede işlendiği, ne kadar saklandığı ve uzaktan erişimin nasıl korunduğu öğrenilmeden hassas ortamlarda kullanılmamalıdır. Fiziksel zarar ihtimali bulunan görevlerde acil durdurma, düşük hız sınırı, çarpışma algılama ve insan onayı gibi bağımsız güvenlik önlemleri yapay zekânın kararına bırakılmamalıdır.
Bir yapay zeka robotunu değerlendirirken
Bir ürünü yalnızca “yapay zekâlı” veya “insansı” olduğu için değerlendirmeyin. Önce robotun hangi görevi gerçekten yaptığına bakın; tanıtım videosundaki kontrollü gösterim, her evde veya her iş ortamında aynı performansı kanıtlamaz. Ardından sensörlerini, çevrim dışı çalışıp çalışmadığını, insan müdahalesi gerektiren durumları, güvenlik mekanizmalarını, yazılım güncellemelerini ve verilerin kullanım koşullarını inceleyin.
Özellikle şu ayrım önemlidir: Robot bir görevi sabit kurallarla mı yapıyor, yoksa farklı başlangıç koşullarında algılama ve planlama kullanarak uyarlama yapabiliyor mu? Uyarlanabilirlik daha geniş kullanım sağlayabilir; fakat davranışın öngörülebilirliğini azaltabileceği için test, kayıt ve insan denetimi ihtiyacını da artırır. En güvenli yaklaşım, robotu önce düşük riskli ve sınırları belirlenmiş bir görevde denemek, başarısızlık durumunda insanın müdahale edebildiğini doğrulamak ve ancak bundan sonra görev kapsamını genişletmektir.
Moderatör tarafında düzenlendi:
