
Yapay zekâ robotu, çevresini algılayıp verileri işleyen, belirli bir hedefe göre karar üreten ve gerektiğinde fiziksel ya da dijital bir işlem yapan sistemdir. Buradaki yapay zekâ robotun karar verme ve öğrenme gibi yazılım tarafını; robotun gövdesi, sensörleri, işlemcisi ve motorları ise donanım tarafını oluşturur. Bu ayrımı kavradığınızda bir robotun gerçekten fiziksel bir makine mi, yoksa yalnızca sohbet eden bir yazılım mı olduğunu daha kolay anlayabilirsiniz.
Bir yapay zekâ robotu genellikle üç işi birlikte yapar: çevresinden veri toplar, bu veriyi yazılımla yorumlar ve yorumun sonucuna göre bir çıktı üretir. Çıktı fiziksel bir hareket olabileceği gibi ekranda verilen yanıt, sesli uyarı veya başka bir sisteme gönderilen komut da olabilir.
Örneğin bir depo robotunda kamera ve mesafe sensörleri rafları ve engelleri algılar. Yazılım, bu verileri kullanarak hangi yoldan ilerleyeceğini hesaplar. Motorlar da hesaplanan hareket komutunu uygular. Robotun engeli görmesi sensör ve donanım sayesinde, engeli aşmak için uygun yolu seçmesi ise yazılım sayesinde gerçekleşir.
Bu nedenle her yapay zekâ uygulaması robot değildir. Bir sohbet uygulaması metinleri anlayıp yanıt üretebilir; ancak fiziksel bir gövdesi, sensörü veya hareket mekanizması yoksa buna fiziksel robot değil, yapay zekâ yazılımı demek daha doğrudur. Buna karşılık her robot da yapay zekâ kullanmaz. Önceden belirlenmiş komutları tekrar eden basit bir makine, yapay zekâ içermeden de çalışabilir.
Yazılım, robotun neyi nasıl yapacağını belirleyen komutlar, modeller ve kontrol mantığıdır. Görüntü tanıma, konuşmayı anlama, yol planlama ve karar verme gibi işlemler yazılımda gerçekleşir. Yazılım tek başına fiziksel dünyayı doğrudan hareket ettiremez; bunun için donanımın sağladığı veriye ve hareket kapasitesine ihtiyaç duyar.
Donanım ise yazılımın üzerinde çalıştığı ve çevreyle etkileşim kurduğu fiziksel parçalardır. İşlemci, bellek, kamera, mikrofon, mesafe sensörü, tekerlek, kol ve motor donanım örnekleridir. Donanım veriyi toplar veya hareket üretir; hangi verinin nasıl yorumlanacağına ve hangi hareketin seçileceğine yazılım karar verir.
Aşağıdaki karşılaştırma, iki tarafın görevini ayırmayı kolaylaştırır.
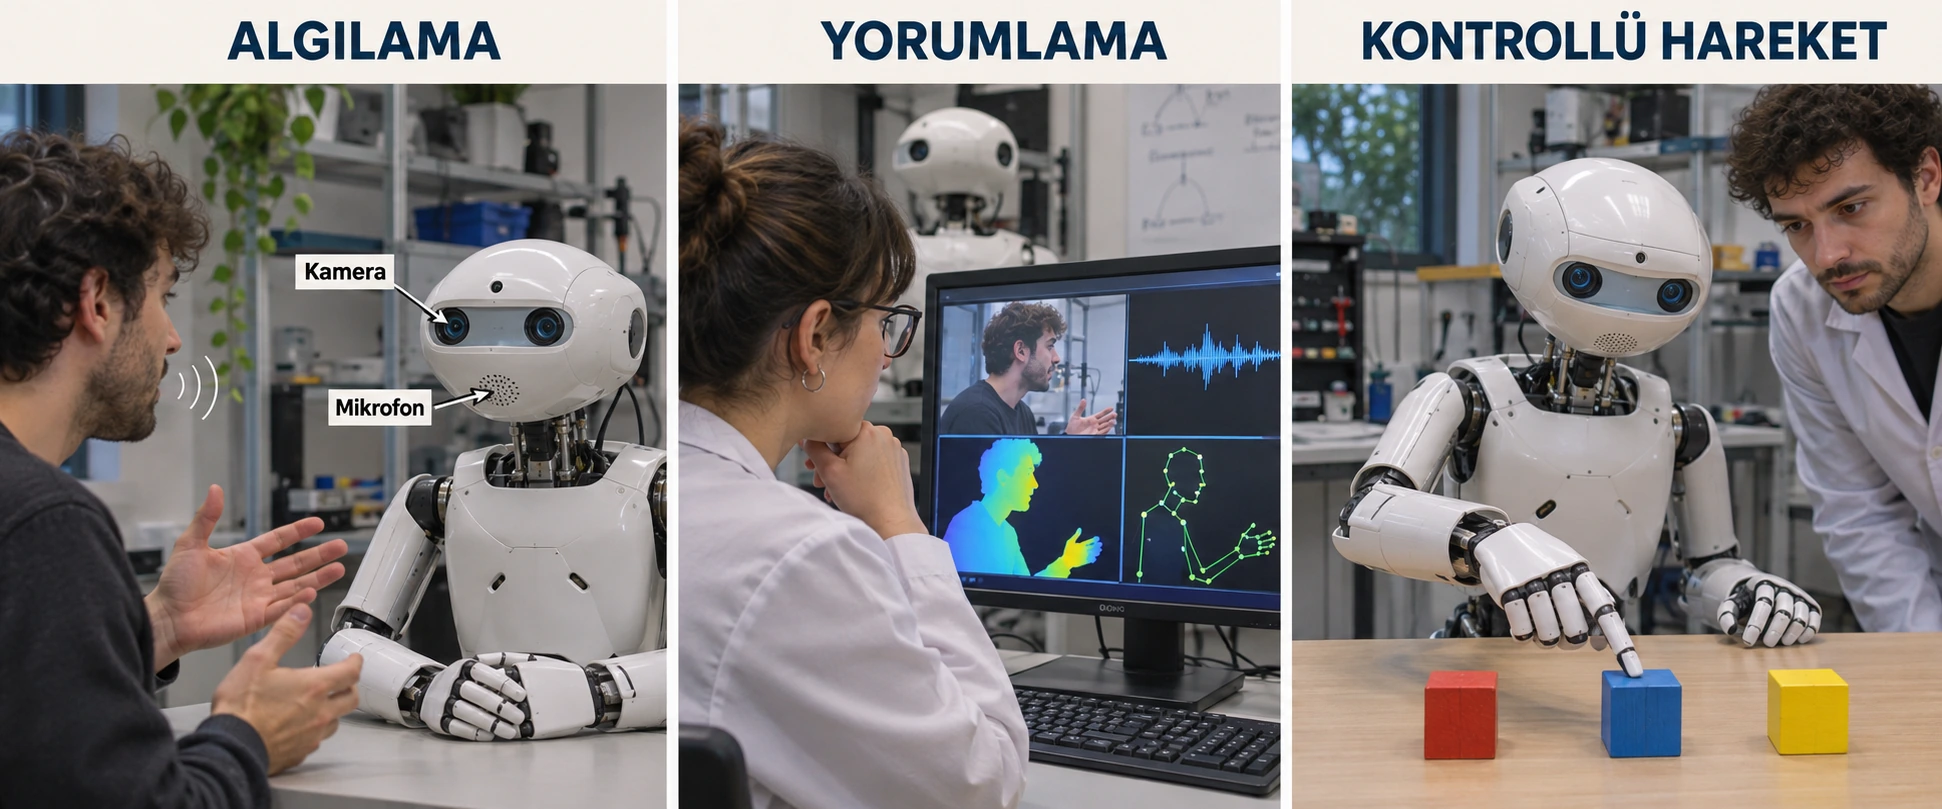
Varsayımsal olarak, bir ev robotuna “Salondaki engelden kaçınarak mutfağa git” komutu verildiğini düşünün. Mikrofon veya uygulama komutu robota iletir. Kamera ve mesafe sensörleri odadaki nesneler hakkında veri toplar. Yapay zekâ yazılımı bu verileri değerlendirerek engelin konumunu ve ulaşılabilir yolları tahmin eder. Kontrol yazılımı da motorlara “yavaşla”, “sağa dön” veya “dur” gibi hareket komutları gönderir.
Robot mutfağa ulaşırsa bu sonuç, sensörlerin veri sağladığını, yazılımın bir hareket planı ürettiğini ve motorların komutu uyguladığını gösterir. Ancak bu tek sonuç robotun her ortamda güvenli hareket edeceğini kanıtlamaz. Işık yetersizliği, yeni bir engel, sensör arızası veya yazılımın eğitim verisinde bulunmayan bir durum farklı sonuç doğurabilir. Bu yüzden yapay zekâ çıktısı, özellikle insan güvenliğini etkileyen sistemlerde tek başına kesin doğruluk veya güvenlik garantisi sayılmaz.
Önce fiziksel bir gövde veya çevreyle etkileşim kuran cihaz bulunup bulunmadığına bakın. Fiziksel parça yoksa sistem büyük olasılıkla yapay zekâ yazılımıdır. Fiziksel cihaz varsa ikinci olarak sensörlerden gelen verinin nasıl işlendiğini inceleyin. Cihaz yalnızca sabit komutları tekrarlıyorsa klasik otomasyon olabilir; değişen verileri yorumlayıp hedefe göre karar üretiyorsa yapay zekâ bileşeni içeriyor olabilir.
Son olarak yapay zekânın sistemdeki görevini ayırın. Kamera görüntüsünü sınıflandıran bölüm yazılım, kameranın kendisi donanımdır. Yolu hesaplayan model yazılım, tekerleği döndüren motor donanımdır. Robotun davranışı bu iki tarafın birlikte çalışmasıyla ortaya çıkar; birindeki eksiklik diğerinin tek başına telafi edebileceği bir sorun değildir.
Yapay zekâ robotu ne demektir?
Bir yapay zekâ robotu genellikle üç işi birlikte yapar: çevresinden veri toplar, bu veriyi yazılımla yorumlar ve yorumun sonucuna göre bir çıktı üretir. Çıktı fiziksel bir hareket olabileceği gibi ekranda verilen yanıt, sesli uyarı veya başka bir sisteme gönderilen komut da olabilir.
Örneğin bir depo robotunda kamera ve mesafe sensörleri rafları ve engelleri algılar. Yazılım, bu verileri kullanarak hangi yoldan ilerleyeceğini hesaplar. Motorlar da hesaplanan hareket komutunu uygular. Robotun engeli görmesi sensör ve donanım sayesinde, engeli aşmak için uygun yolu seçmesi ise yazılım sayesinde gerçekleşir.
Bu nedenle her yapay zekâ uygulaması robot değildir. Bir sohbet uygulaması metinleri anlayıp yanıt üretebilir; ancak fiziksel bir gövdesi, sensörü veya hareket mekanizması yoksa buna fiziksel robot değil, yapay zekâ yazılımı demek daha doğrudur. Buna karşılık her robot da yapay zekâ kullanmaz. Önceden belirlenmiş komutları tekrar eden basit bir makine, yapay zekâ içermeden de çalışabilir.
Yazılım ve donanım arasındaki temel fark
Yazılım, robotun neyi nasıl yapacağını belirleyen komutlar, modeller ve kontrol mantığıdır. Görüntü tanıma, konuşmayı anlama, yol planlama ve karar verme gibi işlemler yazılımda gerçekleşir. Yazılım tek başına fiziksel dünyayı doğrudan hareket ettiremez; bunun için donanımın sağladığı veriye ve hareket kapasitesine ihtiyaç duyar.
Donanım ise yazılımın üzerinde çalıştığı ve çevreyle etkileşim kurduğu fiziksel parçalardır. İşlemci, bellek, kamera, mikrofon, mesafe sensörü, tekerlek, kol ve motor donanım örnekleridir. Donanım veriyi toplar veya hareket üretir; hangi verinin nasıl yorumlanacağına ve hangi hareketin seçileceğine yazılım karar verir.
Aşağıdaki karşılaştırma, iki tarafın görevini ayırmayı kolaylaştırır.
| Ölçüt | Yazılım | Donanım |
|---|---|---|
| Temel görevi | Veriyi yorumlamak ve karar üretmek | Veri toplamak ve fiziksel işlem yapmak |
| Örnekler | Yapay zekâ modeli, kontrol programı, yol planlama kodu | Kamera, işlemci, sensör, motor, robot kolu |
| Değişiklik biçimi | Kod, model veya ayar güncellenir | Parça değiştirilir, eklenir veya yeniden yapılandırılır |
| Tek başına sınırı | Fiziksel algılama ve hareket için donanıma ihtiyaç duyar | Ne yapılacağını belirlemek için yazılıma veya önceden tanımlı komutlara ihtiyaç duyar |
- Robotun çevreyi hangi sensörlerle algıladığını belirleyin.
- Yazılımın girdiden hangi sınırlı görevi çıkardığını inceleyin.
- Hareket veya konuşma üretmenin bilinç ve gerçek duygu kanıtı olmadığını ayırın.
Basit bir örnekle çalışma biçimi
Varsayımsal olarak, bir ev robotuna “Salondaki engelden kaçınarak mutfağa git” komutu verildiğini düşünün. Mikrofon veya uygulama komutu robota iletir. Kamera ve mesafe sensörleri odadaki nesneler hakkında veri toplar. Yapay zekâ yazılımı bu verileri değerlendirerek engelin konumunu ve ulaşılabilir yolları tahmin eder. Kontrol yazılımı da motorlara “yavaşla”, “sağa dön” veya “dur” gibi hareket komutları gönderir.
Robot mutfağa ulaşırsa bu sonuç, sensörlerin veri sağladığını, yazılımın bir hareket planı ürettiğini ve motorların komutu uyguladığını gösterir. Ancak bu tek sonuç robotun her ortamda güvenli hareket edeceğini kanıtlamaz. Işık yetersizliği, yeni bir engel, sensör arızası veya yazılımın eğitim verisinde bulunmayan bir durum farklı sonuç doğurabilir. Bu yüzden yapay zekâ çıktısı, özellikle insan güvenliğini etkileyen sistemlerde tek başına kesin doğruluk veya güvenlik garantisi sayılmaz.
Bir sistemin yapay zekâ robotu olup olmadığını nasıl anlarsınız?
Önce fiziksel bir gövde veya çevreyle etkileşim kuran cihaz bulunup bulunmadığına bakın. Fiziksel parça yoksa sistem büyük olasılıkla yapay zekâ yazılımıdır. Fiziksel cihaz varsa ikinci olarak sensörlerden gelen verinin nasıl işlendiğini inceleyin. Cihaz yalnızca sabit komutları tekrarlıyorsa klasik otomasyon olabilir; değişen verileri yorumlayıp hedefe göre karar üretiyorsa yapay zekâ bileşeni içeriyor olabilir.
Son olarak yapay zekânın sistemdeki görevini ayırın. Kamera görüntüsünü sınıflandıran bölüm yazılım, kameranın kendisi donanımdır. Yolu hesaplayan model yazılım, tekerleği döndüren motor donanımdır. Robotun davranışı bu iki tarafın birlikte çalışmasıyla ortaya çıkar; birindeki eksiklik diğerinin tek başına telafi edebileceği bir sorun değildir.
Moderatör tarafında düzenlendi:
